وبلاگ
 هر قسط 54.750 تومانهر قسط 54.750 تومان•خرید قسطی با تربپی بدون کارمزد
 هر قسط 87.250 تومانهر قسط 87.250 تومان•خرید قسطی با تربپی بدون کارمزد
 هر قسط 124.750 تومانهر قسط 124.750 تومان•خرید قسطی با تربپی بدون کارمزد
 هر قسط 2.500.000 تومانهر قسط 2.500.000 تومان•خرید قسطی با تربپی بدون کارمزد
 هر قسط 874.750 تومانهر قسط 874.750 تومان•خرید قسطی با تربپی بدون کارمزد
 هر قسط 249.750 تومانهر قسط 249.750 تومان•خرید قسطی با تربپی بدون کارمزد
دایرکت اتوماتیک اینستاگرام حامی | اشتراک ۳۰روزه یک پیج
اشتراک ۳۰روزه پنل دایرکت اتوماتیک اینستاگرام حامی برای یک پیج؛ پاسخ خودکار کامنت و دایرکت، کمپین کلمه کلیدی، قفل فالو، جذب لید، دکمه و لینک و گزارش تحلیل پیج. پاسخهای ثابت بدون نیاز به هوش مصنوعی کار میکنند و اتصال OpenAI Compatible اختیاری است. همین حالا اشتراک پنل اینستاگرام را تهیه کنید و راهاندازی را از داخل پنل فارسی شروع کنید.
هر قسط 87.250 تومانهر قسط 87.250 تومان•خرید قسطی با تربپی بدون کارمزد  هر قسط 124.750 تومانهر قسط 124.750 تومان•خرید قسطی با تربپی بدون کارمزد
 هر قسط 74.750 تومانهر قسط 74.750 تومان•خرید قسطی با تربپی بدون کارمزد
 هر قسط 124.750 تومانهر قسط 124.750 تومان•خرید قسطی با تربپی بدون کارمزد
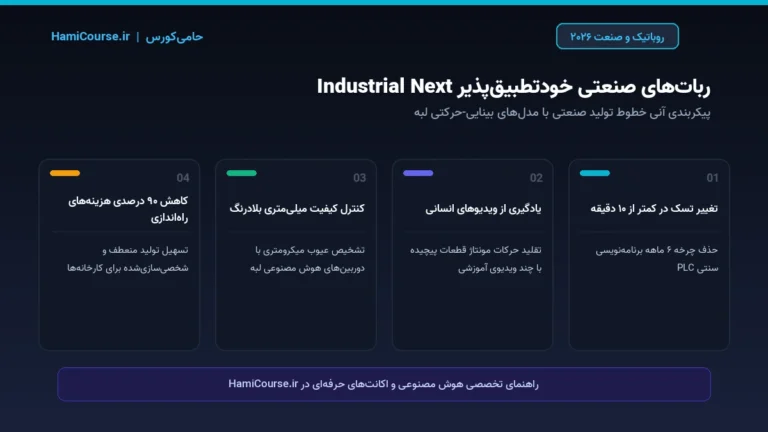
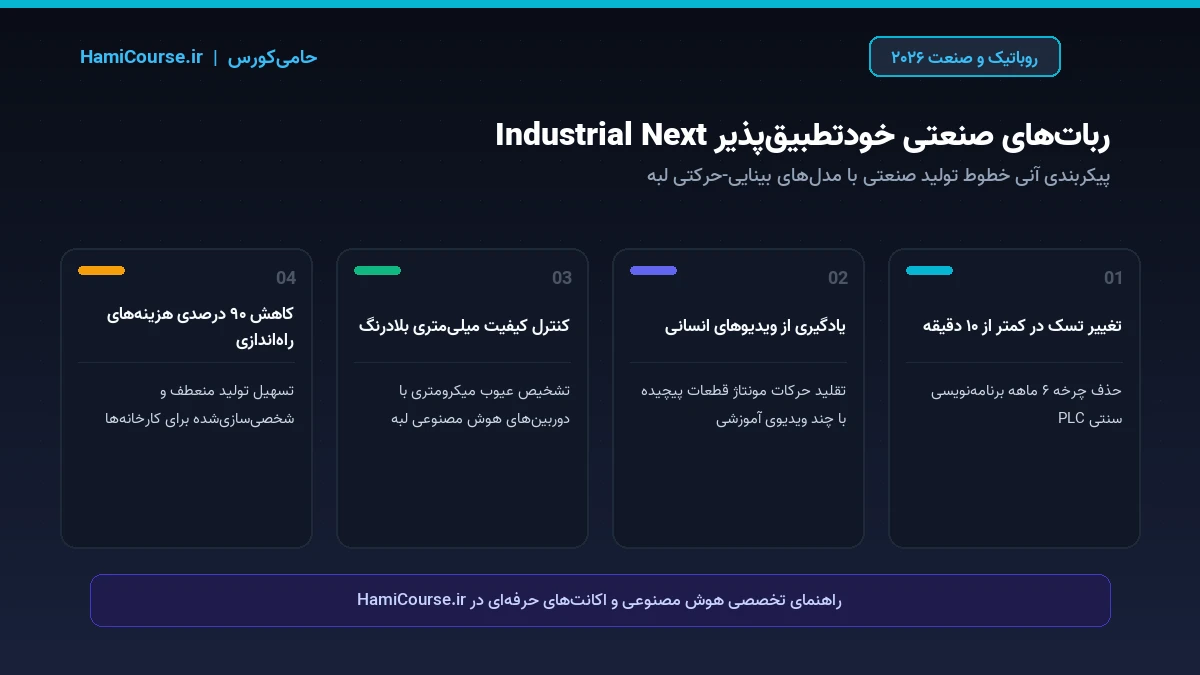
انقلاب رباتهای خودتطبیقپذیر Industrial Next در کارخانهها؛ تغییر تسک خطوط مونتاژ در کمتر از ۱۰ دقیقه
صنعت تولید و اتوماسیون کارخانهای با یکی از بزرگترین جهشهای روباتیک در سال ۲۰۲۶ دگرگون شد: استارتاپ پیشگام Industrial Next با بهکارگیری مدلهای بینایی-زبانی-حرکتی (Vision-Language-Action) بر لبه سختافزاری خطوط تولید، امکان تغییر ماموریت بازوهای رباتیک کارخانهها را از ماهها برنامهنویسی طاقتفرسا به کمتر از ۱۰ دقیقه کاهش داد. این فناوری تحولآفرین که سیستمهای مونتاژ را از قفسهای برنامهریزی صلب سنتی آزاد میسازد، به کارخانههای خودروسازی، لوازم الکترونیکی و تجهیزات پزشکی اجازه میدهد با مشاهده چند ویدیوی کوتاه انسانی، قطعات کاملاً جدید را با دقت میکرومتری مونتاژ و بازرسی کنند. در این تحلیل فنی از پایگاه تخصصی حامیکورس، معماری کنترل عصبی-حرکتی، الگوریتمهای شبیهسازی لبه و اقتصاد کارخانههای خودتنظیمگر را بررسی میکنیم.
مقدمه: بنبست صلبیت در اتوماسیون صنعتی و کابوس تغییر خط تولید
برای بیش از نیمقرن، روباتهای صنعتی ستون فقرات خطوط تولید انبوهسازی بودهاند. اما این رباتها علیرغم سرعت و قدرت خارقالعاده، به شدت “کور” و “انعطافناپذیر” بودند. یک بازوی مکانیکی بزرگ صرفاً کدهای از پیش تعیینشده بر اساس کنترلکنندههای منطقی قابلبرنامهریزی (PLC) را اجرا میکرد؛ اگر محل قرارگیری یک پیچ حتی به اندازه ۲ میلیمتر تغییر میکرد یا زاویه قطعه اندکی انحراف داشت، کل خط متوقف میشد یا قطعه خرد میگردید.
هنگامی که یک کارخانه میخواست محصول جدیدی را به خط مونتاژ وارد کند، نیازمند متوقف ساختن کارخانه به مدت ۳ الی ۶ ماه، استخدام ارتش مهندسان مکاترونیک، کالیبراسیون دستی سنسورها و صدها هزار دلار هزینه توقف تولید (Downtime Cost) بود. استارتاپ Industrial Next با معرفی پلتفرم هوش مصنوعی چندوجهی، این معادله را برای همیشه دگرگون کرده است. برای مطالعه پیرامون ابزارهای اتوماسیون نرمافزاری مدرن، مقاله راهنمای گوگل آنتیگراویتی و اتوماسیون هوشمند در حامیکورس نکات ارزندهای دارد.
این نوآوری راه را برای ورود به عصر “تولید منعطف در مقیاس خرد” (High-Mix Low-Volume) هموار میسازد؛ عصری که در آن خطوط تولید میتوانند صبح قطعات یک خودروی شاسیبلند را بسازند و بعدازظهر همان روز بدون وقفه به مونتاژ یک سدان برقی بپردازند.
معماری فنی مدلهای بینایی-حرکتی (VLA Models) بر لبه سختافزار کارخانه
زیرساخت ابداعی Industrial Next پیوند عمیقی میان بینایی کامپیوتری پیشرفته، یادگیری از نمایش انسانی (Learning from Demonstration) و کنترل پسخورد نیرو (Force Feedback) ایجاد کرده است:
- آموزش سریع با چند نمونه ویدیویی (Few-Shot Video Imitation): اپراتور انسانی کافی است دستکشهای مجهز به سنسور را بپوشد یا صرفاً جلوی دوربینهای هوشمند ۳ بار نحوه جا انداختن برد الکترونیکی را نمایش دهد. مدل VLA مسیر بهینه حرکتی و نیروهای زاویهای را استخراج میکند.
- ادراک فضایی سهبعدی میلیمتری (Sub-millimeter Spatial AI): دوربینهای لیدار و استریو مستقر بر مچ بازوی رباتیک، موقعیت قطعه را در فضای ابری نقطهای (Point Cloud) رصد کرده و خطاهای زاویهای را به صورت بلادرنگ در کسری از میلیثانیه جبران مینمایند.
- حس لامسه دیجیتال با سنسورهای گشتاور (Tactile Force Control): ربات در زمان جا انداختن خارهای پلاستیکی یا اتصالات شکننده، مقاومت مکانیکی را حس کرده و فشار را تنظیم میکند تا از شکستن قطعات جلوگیری شود.
- اجرای کاملاً محلی بدون وابستگی به اینترنت ابری (Air-Gapped Edge Computing): کلیه پردازشهای حرکتی بر روی باکسهای پردازشی صنعتی مجهز به شتابدهندههای NPU در داخل سالن کارخانه اجرا میشوند تا خطرات قطعی شبکه و حملات سایبری به صفر برسد.
جدول مقایسه: رباتهای صنعتی سنتی در برابر سیستمهای هوشمند Industrial Next
برای فهم ابعاد این دگرگونی در صنایع سنگین، جدول زیر را بررسی فرمایید:
| شاخص عملکرد کارخانهای | رباتهای صنعتی سنتی (PLC / کدهای فیکس) | رباتهای خودتطبیقپذیر Industrial Next |
|---|---|---|
| زمان تغییر خط تولید به محصول جدید | ۳ الی ۶ ماه توقف و کدنویسی مجدد | کمتر از ۱۰ دقیقه با مشاهده ویدیو |
| واکنش به انحراف قطعه در نوار نقاله | توقف خطا، بوق آژیر یا خرد شدن قطعه | اصلاح زاویه پنجه ربات و برداشتن صحیح |
| هزینه راهاندازی و مهندسی مجدد | صدها هزار دلار برای هر چرخه مونتاژ | کاهش بیش از ۹۰ درصدی هزینههای نرمافزاری |
| همکاری در کنار کارگران انسانی | نیازمند قفسهای زرد ایمنی فلزی و جداسازی کامل | توقف نرم با حس حضور انسان (همکاری امن Cobot) |
بازرسی کیفی تمامخودکار در خط تولید بدون نیاز به تجهیزات گرانقیمت CMM
یکی از دستاوردهای جانبی شگفتانگیز این سیستم، انجام کنترل کیفیت همزمان با مونتاژ است. ربات هنگام برداشتن هر قطعه، اسکن اپتیکال از تمام زوایا انجام میدهد؛ اگر پیچی شل بسته شده باشد، لحیمکاری نقصی داشته باشد یا رنگ سطح دچار خطوخش میکرونی باشد، قطعه بلافاصله به باکس بازیافت منتقل شده و لاگ تصویری آن برای مدیر خط تولید ارسال میشود. این امر نرخ عیوب کارخانهای را به زیر ۰.۰۱ درصد رسانده است.
تحول در زنجیره تامین و بازگشت کارخانهها به کشورهای مبدا (Reshoring)
برای دههها، شرکتهای غربی تولید را به دلیل دستمزد پایین کارگران به کشورهای آسیایی برونسپاری میکردند. با خودکارسازی منعطف توسط Industrial Next، هزینه تولید در کشورهای توسعهیافته به شدت رقابتی شده است. شرکتها اکنون میتوانند کارخانههای کوچک و تماماتوماتیک را در نزدیکی بازارهای مصرف خود احداث کنند و ریسکهای ناشی از تنشهای ژئوپلیتیک و انسداد آبراههای بینالمللی را به حداقل برسانند.
کالبدشکافی فنی مدلهای بینایی-زبان-حرکت لبه (Edge VLA Architecture)
برای فهم جهش خیرهکننده استارتاپ Industrial Next در خطوط تولید صنعتی، باید معماری مدلهای بینایی-زبان-حرکت لبه (Vision-Language-Action) را بررسی کرد. در رباتهای کلاسیک صنعتی، مهندس برنامهنویس باید موقعیت هر گره، زاویه هر مفصل و مختصات فضایی هر پیچ را به صورت کدهای ماتریسی صلب در حافظه کنترلر صنعتی (PLC) ذخیره میکرد. در صورتی که قطعه روی کانوایر تنها ۲ میلیمتر جابهجا میشد، ربات خطا میداد و کل خط مونتاژ متوقف میشد.
فناوری اختصاصی Industrial Next با پیادهسازی مدلهای چندوجهی لبه که ورودی سنسورهای بینایی استریو، دوربینهای عمقسنج فروسرخ و حسگرهای گشتاور-نیرو (Force-Torque Sensors) در مچ ربات را تلفیق میکنند، به ربات درک فضایی بلادرنگ اعطا کرده است. این مدل با نرخ فرکانسی ۱ کیلوهرتز (۱۰۰۰ بار در ثانیه) مدار حلقه بسته کنترل بازو را تنظیم میکند؛ به این معنا که حتی اگر قطعه حین حرکت لرزش داشته باشد، بازوی ربات با انعطافپذیری شبیه دست انسان مسیر حرکت خود را به صورت شناور تصحیح کرده و اتصال را با دقت میکرونی برقرار میسازد.
یادگیری سریع چندشات (Few-Shot Video Imitation) با دوربین موبایل کارگران
فرآیند پیکربندی رباتها برای تسکهای جدید به شدت دموکراتیزه شده است. به جای استخدام تیمهای گرانقیمت مهندسی روباتیک و هفتهها برنامهنویسی، یک تکنسین خط تولید با گوشی هوشمند معمولی ۳ ویدیوی کوتاه از نحوه مونتاژ قطعه، جا زدن سوکت یا چسبکاری فریم را ضبط مینماید.
سامانه Industrial Next ویدیوهای ضبطشده را به فریمهای کلیدی آناتومی حرکت تقسیم کرده و از طریق روشهای یادگیری تقلیدی معکوس (Inverse Reinforcement Learning)، نیت و اهداف حرکتی انسان را به بردارهای اکشن ۶ درجه آزادی (6-DoF Action Vectors) تبدیل میسازد. سپس ربات در یک محیط شبیهساز فیزیکی ابری در کمتر از ۵ دقیقه دهها هزار حالت تصادفی را تمرین کرده و آماده اجرای زنده بر روی نوار نقاله کارخانه میشود.
تحلیل تفاوتهای ساختاری میان بینایی ماشین سنتی و مدلهای فضایی هوشمند
بینایی ماشین سنتی (مانند الگوریتمهای مبتنی بر OpenCV یا مدلهای اولیه YOLO) بر اساس شناسایی کادرهای دوبعدی (Bounding Boxes) عمل میکرد که درک درستی از عمق فیزیکی، بازتاب نور فلزات و جهتگیری سهبعدی اشیا در فضا نداشت. در مقابل، مدلهای VLA از نشانگرهای فضایی پیوسته (Continuous Spatial Tokens) استفاده میکنند:
- تخمین عمق مونوکولار و استریوسکوپیک با دقت ۰.۱ میلیمتر: شناسایی تلورانسهای مجاز ساخت در قطعات مکانیکی حساس خودرو و هواپیما.
- مقاومت کامل در برابر تغییرات شدید روشنایی محیط: تابش مستقیم نور خورشید از پنجره کارخانه یا سایههای متحرک تاثیری بر عملکرد بازو ندارد.
- حس لامسه تطبیقی (Tactile Feedback): تنظیم بلادرنگ نیروی گریپر ربات برای جلوگیری از شکستن یا ترک برداشتن قطعات شکننده شیشهای و سرامیکی.
امنیت فیزیکی کارگران و استانداردهای تعامل انسان و ربات (Cobot Safety)
در محیطهای کارخانهای که کارگران انسانی در مجاورت مستقیم بازوهای پرسرعت رباتیک مشغول به کار هستند، مبحث ایمنی از اولویت درجه اول برخوردار است. بر اساس استاندارد جهانی ISO/TS 15066، هرگونه برخورد ناخواسته بازو با نیروی بیش از حد مجاز میتواند آسیبهای جبرانناپذیری به بار آورد.
الگوریتمهای ایمنی Industrial Next مجهز به سیستم پیشبینی مسیر حرکت پرسنل (Trajectory Forecasting) هستند. دوربینهای عمقسنج لبه با نرخ ۶۰ فریم بر ثانیه وضعیت بدنی کارگران، جهت نگاه و سرعت گامهای آنان را تحلیل میکنند. چنانچه دست اپراتور به حریم هشدار ۵۰ سانتیمتری ابزار ربات نزدیک شود، کنترلر به صورت خودکار سرعت حرکت را تا ۷۰ درصد کاهش میدهد و در فاصله کمتر از ۲۰ سانتیمتری، ترمزهای الکترومغناطیسی بدون ایجاد ضربه فعال شده و ربات را در کمتر از ۳۵ میلیثانیه متوقف میسازند. این سطح از هوشمندی سبب شده است تا کارخانهها بتوانند فنسهای فلزی دستوپاگیر را جمعآوری کرده و فضای کارگاهی منعطفتری خلق نمایند.
تحلیل اقتصادی بازگشت سرمایه (ROI) برای کارخانجات تولیدی
توجیه اقتصادی بهکارگیری این فناوری برای صنایع خودروسازی، لوازم الکترونیکی و لوازم خانگی به شرح زیر است:
- کاهش زمان راهاندازی خط از ۴ ماه به ۱۰ دقیقه: حذف فرآیند بازطراحی فیکسچرها و تغییر برنامههای روباتیک که هزینهای بالغ بر ۱۵۰ هزار دلار برای هر بار تغییر خط تولید به همراه داشت.
- کاهش ۹۵ درصدی نرخ ضایعات قطعات (Scrap Rate): به دلیل نظارت بینایی پیوسته در تمام طول فرآیند مونتاژ، قطعات معیوب پیش از آنکه وارد مراحل بعدی شوند از خط خارج میگردند.
- تسهیل تولید سفارشی تیراژ پایین (High-Mix Low-Volume): کارخانهها میتوانند بدون توقف خط، در هر شیفت کاری محصولات متنوعی را برای مشتریان مختلف با قیمت رقابتی مونتاژ کنند.
پرسشهای متداول (FAQ) درباره فناوری روباتیک Industrial Next
آیا کارخانهها نیازمند دور انداختن بازوهای رباتیک قدیمی خود هستند؟
خیر؛ کیت هوش مصنوعی Industrial Next به شکل یک ماژول ارتقا (Retrofit) بر روی بازوهای متداول برندهایی چون KUKA، Fanuc و ABB نصب شده و مغز آنها را هوشمند میسازد.
دقت حرکتی این رباتها در مونتاژ بردهای الکترونیکی چقدر است؟
دقت تکرارپذیری سیستم به زیر ۱۰ میکرومتر میرسد که برای جا انداختن حساسترین فلتها و تراشههای نیمههادی کاملاً پاسخگو است.
اگر نور سالن کارخانه در طول روز تغییر کند آیا ربات دچار خطا میشود؟
مدلهای بینایی به دلیل آموزش دیدن بر روی میلیونها سناریوی نورپردازی مختلف، نسبت به بازتابهای نوری و سایهها کاملاً مصون هستند.
چگونه میتوان الگوریتمهای هوش مصنوعی را به سیستمهای سختافزاری متصل کرد؟
با استفاده از APIهای صنعتی استاندارد و مدلهای استدلالی؛ شما میتوانید از بستههای تخصصی در بخش کردیت API مدلهای هوش مصنوعی حامیکورس برای ارتباط سرورها و ایجنتها بهره ببرید.
این فناوری برای نخستین بار در کدام صنایع به کار گرفته شده است؟
در خطوط تولید پکهای باتری خودروهای الکتریکی تسلا و ریویان و همچنین کارخانههای تولید سرورهای ابری انویدیا با موفقیت مستقر شده است.
نتیجهگیری: تولد کارخانههای زنده و منعطف در عصر پساصنعتی
دستآورد نوآورانه Industrial Next نماد بلوغ ترکیب هوش نرمافزاری و بازوهای فیزیکی است. کارخانههای آینده دیگر محیطهایی سرد و ایستا با خطوط غیرقابل انعطاف نخواهند بود، بلکه ارگانیسمهایی پویا و هوشمند هستند که ظرف چند دقیقه میتوانند نیازهای متغیر انسانها را پاسخ گویند. این جهش، مفهوم بهرهوری صنعتی را برای دهههای آینده بازنویسی خواهد کرد.
پروژهها، تحلیلها و اتوماسیون خود را با قدرت استثنایی Gemini Pro متحول کنید!
در عصر گذار به ایجنتهای خودمختار و تصمیمگیریهای حساس تجاری، داشتن دسترسی بدون محدودیت به قدرتمندترین موتور محاسباتی جهان یک ضرورت حیاتی است. Google Gemini Pro با پنجره کانتکست میلیونی، درک چندوجهی بلادرنگ، سرعت بینظیر و بالاترین استانداردهای ایمنی گوگل، بهترین ابزار برای مهندسان نرمافزار، مدیران ارشد و تولیدکنندگان محتوا است.
همچنین میتوانید برای اتصال مدلها به محیطهای IDE و سناریوهای n8n، از بخش خرید کردیت API هوش مصنوعی در حامیکورس استفاده نمایید.
هر قسط 54.750 تومانهر قسط 54.750 تومان•خرید قسطی با تربپی بدون کارمزد